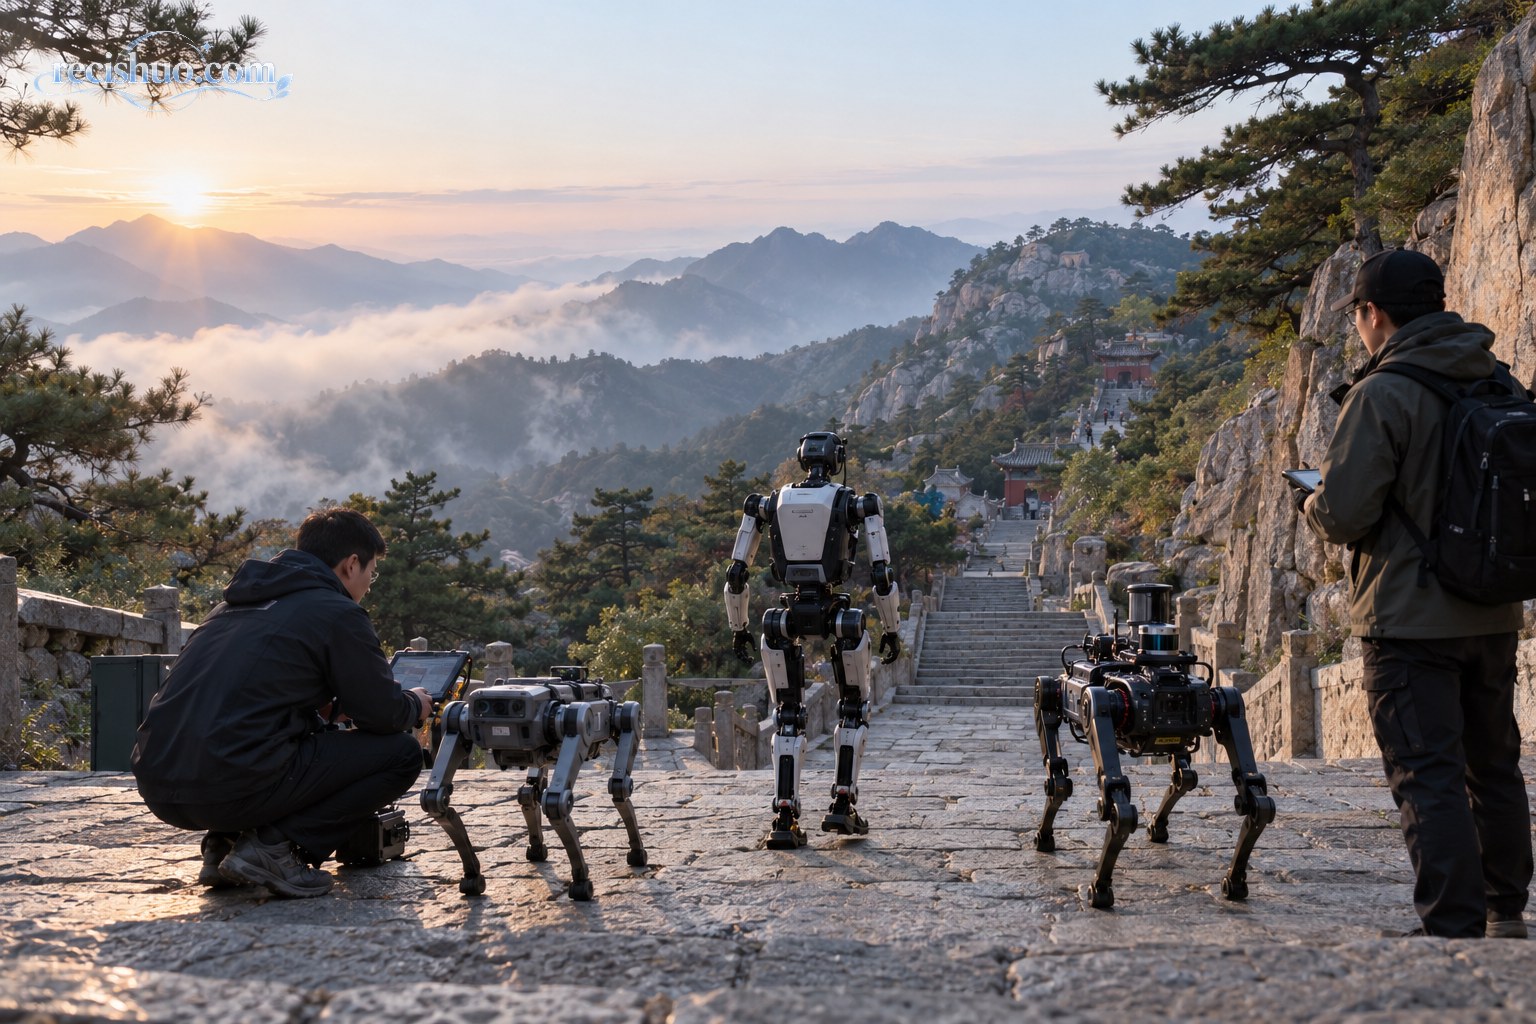
首届CMG世界机器人登泰山大赛受到关注,最直观的看点,是机器人能否在具有高差、坡度和连续石阶的真实山地环境中稳定行动。相较于室内平地展示,登山任务更容易暴露感知、控制、机械结构、续航和安全策略之间的协同问题。
目前,具体赛程、参赛队伍、竞赛规则、路线长度及最终成绩,都应以主办方正式发布的信息为准。在缺少完整规则和技术记录的情况下,不宜仅凭短视频片段判断某款机器人“能力最强”,也不能把一次成功通过直接等同于已经具备成熟的山地作业能力。
机器人登泰山,真正难在哪里
石阶不是规格统一的实验室台阶
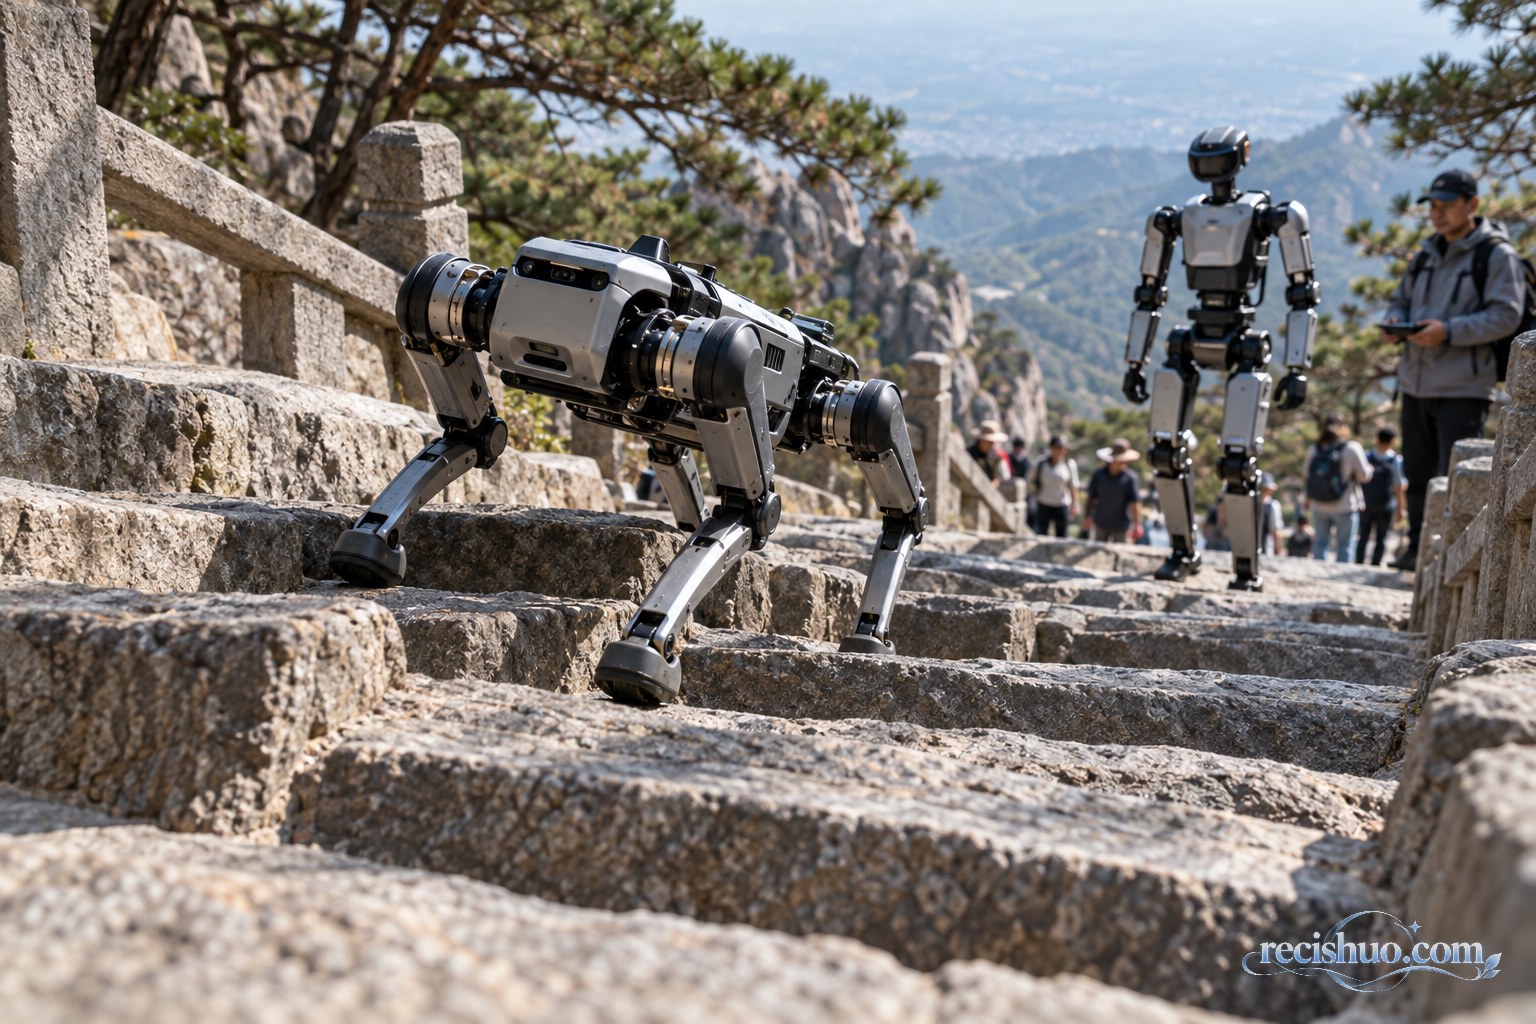
机器人在实验室里跨越固定高度的障碍,可以提前设定参数;真实山路却可能存在台阶高低不同、边缘磨损、表面凹凸和通行空间有限等情况。机器人需要持续识别前方地形,判断足端应该落在哪里,再根据身体姿态及时调整步幅和重心。
如果感知结果出现偏差,足端可能踩在台阶边缘;如果动作规划过于保守,又可能导致速度下降和能耗增加。因此,读者观察比赛时,不妨关注机器人在连续石阶上的动作是否连贯,而不只是看它有没有抵达某个位置。
动态平衡比单次跨越更重要
登山不是完成一个动作,而是不断重复抬腿、落脚、承重和推进。对于足式机器人而言,单级台阶跨得过去,并不意味着能够长时间保持稳定。连续爬升过程中,机体震动、关节温度、负载变化和控制误差都可能逐渐累积。
判断表现时,可以观察机器人遇到异常落脚后能否及时修正、短暂停顿后能否继续前进,以及身体摆动是否处于可控范围。一次漂亮跨步具有观赏性,持续稳定才更接近工程能力。
续航与散热也是山地考题
爬坡和抬升机体通常需要持续输出动力,频繁调整姿态也会增加计算与驱动负担。电池容量只是续航的一部分,能源管理、关节效率和散热设计同样重要。若只比较速度,却忽略补能规则、有效行进距离和设备状态,就很难公平评价不同技术路线。
怎样看懂不同机器人的表现
四足机器人通常拥有较大的支撑范围,在复杂地面上可以通过调整四个足端分配载荷;双足机器人则更接近人的通行形态,但对重心控制和落脚精度提出了不同要求。两种形态各有研究和应用价值,不能只凭外观判断优劣。
普通观众可从以下几个方面观察:
- 自主程度:机器人是自主识别路线,还是由操作人员持续遥控。
- 通过质量:除了完成任务,还要看滑移、停顿、碰撞和人工介入情况。
- 环境适应:面对台阶变化或通道收窄时,能否调整动作策略。
- 安全设计:失稳时是否具备停机、保护或防止影响周边人员的措施。
- 可重复性:一次通过可能带有偶然性,多次稳定完成更有参考价值。
影像本身也需要核验。此前引发讨论的“假”乒乓球比赛直播画面为何能骗过观众说明,逼真的画面不一定等于真实赛事记录。查看机器人比赛视频时,应留意发布主体、完整上下文、镜头是否连续,以及画面是否经过明显剪辑,避免把演示片段误认为正式成绩。
山地测试的价值不止是比赛
机器人走上山地环境,意义并不只是制造视觉冲击。复杂地形能够集中检验结构强度、环境感知、运动控制、通信和能源系统。如果相关能力持续成熟,未来可能为巡检、勘察、应急辅助和物资运输等场景提供技术参考。
不过,从竞赛验证到实际应用,中间还隔着可靠性、成本、维护便利性和长期测试等环节。真实任务往往要求设备在不同天气、不同负载和通信条件下稳定工作,并接受明确的安全规范约束。因此,不能因为机器人完成一段石阶,就推断它已经能够独立承担复杂救援任务。
技术成果走向规模化应用,也离不开传感器、减速器、电池、控制器、软件和测试服务等环节协作。想进一步理解上下游协同的重要性,可以阅读产业集群如何形成硬核协同竞争力。
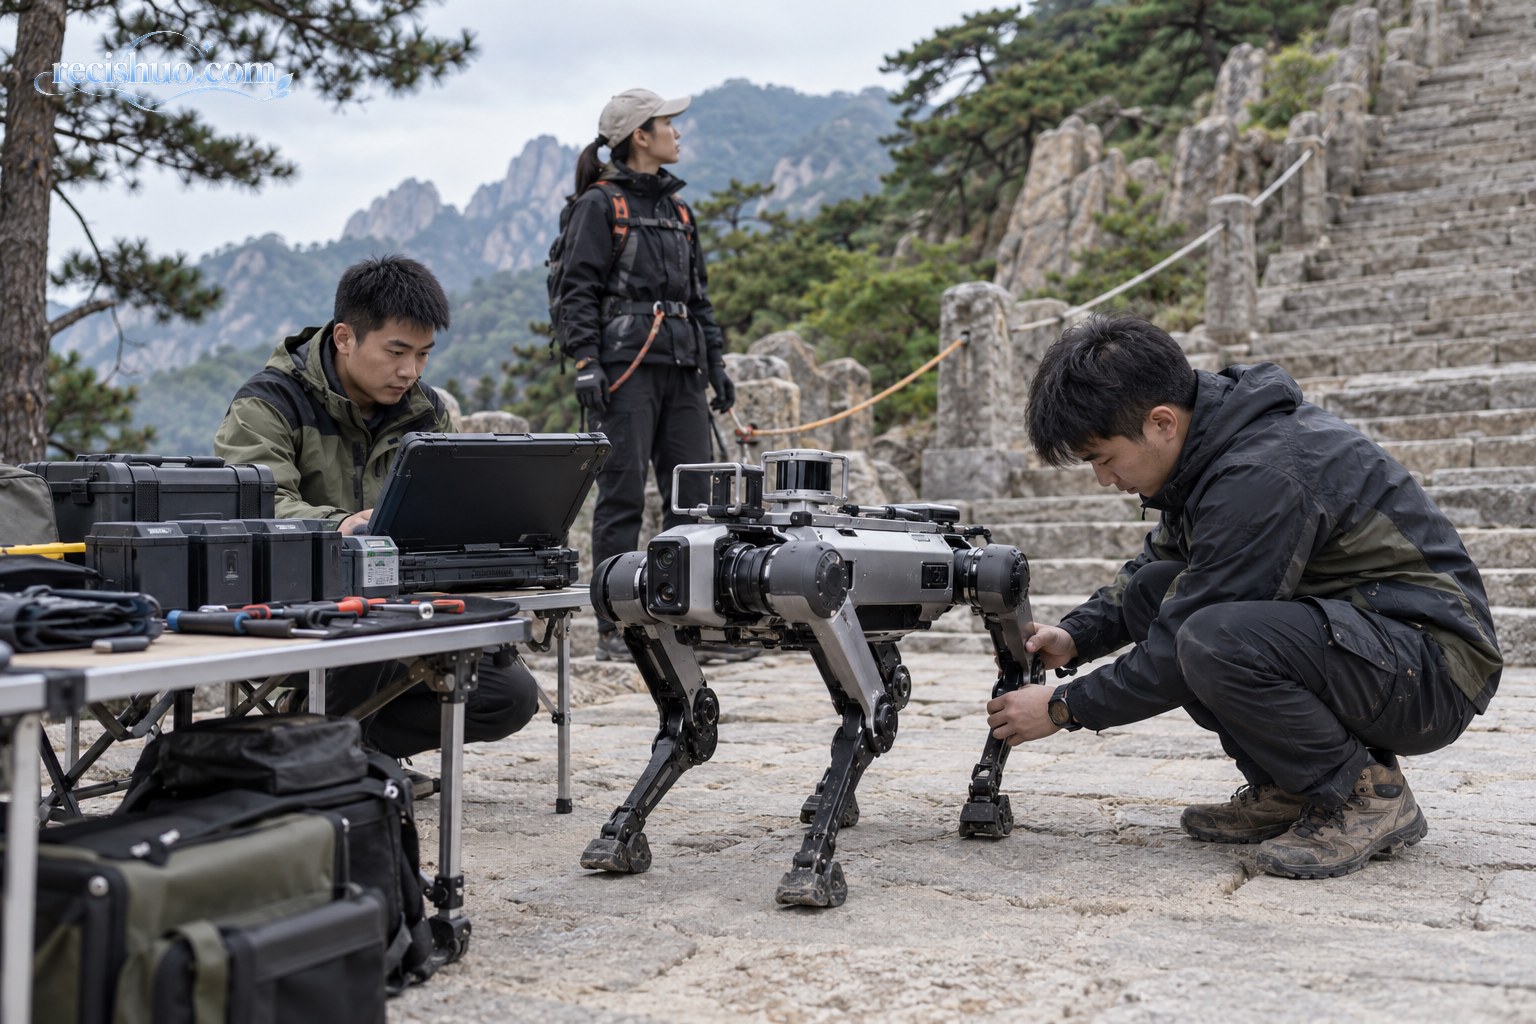
现场安全与文物环境同样值得关注
山岳景区具有游客通行、自然环境保护和设施承载等多重要求。机器人测试或比赛不仅要关注设备本身,也应设置合理的隔离区域、应急停止机制和人员引导方案。设备运输、临时设施布置及测试路线安排,还应服从景区管理和相关保护要求。
如果后续公布详细规则,建议重点核对路线范围、计时方式、人工介入是否扣分、安全绳如何使用、设备故障怎样处置,以及天气变化时是否调整安排。这些规则决定了不同表现能否放在同一尺度下比较。
理性期待,比提前下结论更有价值
首届赛事往往同时承担展示、测试和交流功能。公众可以期待机器人在真实地形中的新表现,也应允许工程团队通过暴露问题来改进系统。机器人短暂停顿或需要保护措施,并不必然代表技术失败;真正有价值的是问题是否被记录、原因能否被分析、下一次能否稳定改进。
随着正式信息陆续公布,赛事的参赛阵容、技术规则和实际结果会更加清晰。在此之前,将注意力放在自主性、稳定性、安全性和可重复性上,比根据零散画面评选“最强机器人”更有意义。
版权声明:本文由热词说编辑原创撰写,未经许可不得擅自转载。撰写日期:2026年11月2日。
本站编辑原创,发布日期:2026年11月02日 11时53分46秒(北京时间)